RTKの位置キャリブレーションとは?自動飛行・測量でずれを防ぐ設定の勘所
自動飛行や遠隔運用、ハンディ測量——。これらを安定して回せるかどうかは、派手な機能よりも「位置の基準をどう合わせるか」という地味な初期設定で決まります。結論から言えば、RTK(リアルタイムキネマティック:衛星測位をcm級に補正する技術)を使う機材では、運用開始前の位置キャリブレーション(位置校正)がずれ防止の要になります。本記事では、最近の測量スキャナーや常設型ドローンポートの事例から、この「基準合わせ」の勘所を実務目線で整理します。
なぜ「位置合わせ」でつまずくと後が崩れるのか
ドローン点検や測量の価値は、多くの場合「同じ場所を、同じ精度で、繰り返し押さえられること」にあります。たとえば鉄道車両の屋根上点検では、RTK測位で同じ飛行ルートを再現し、パンタグラフのボルトやスリ板を毎回ほぼ同じ画角で撮影する検証が行われています。実際に2回の飛行で撮影座標を比べたところ、誤差は最大でも10cm以内、標準偏差で約5cmに収まったと報告されています3。
この「再現性」があるからこそ、前回と今回の写真を並べて経時比較ができ、劣化の進み方を判断できます。逆に言えば、位置の基準がずれていれば、撮れた画像の価値そのものが揺らぎます。自動化の精度は、出発点である測位の精度に支えられている、というのが実務上の前提です。
機材が変わっても「RTKの基準合わせ」は共通の関門
この構図は、空を飛ぶ機体に限りません。手で持って歩くハンディ3Dスキャナーでも同じです。たとえばあるスキャナーの新モデルは、これまで別売だったRTKモジュールを本体に標準搭載し、約1.2kgの一体型になりました1。さらにLiDAR(レーザー計測部)を15°傾けることで、水平に持って歩くだけでRTKアンテナが適切な方向を向く構造にしています1。
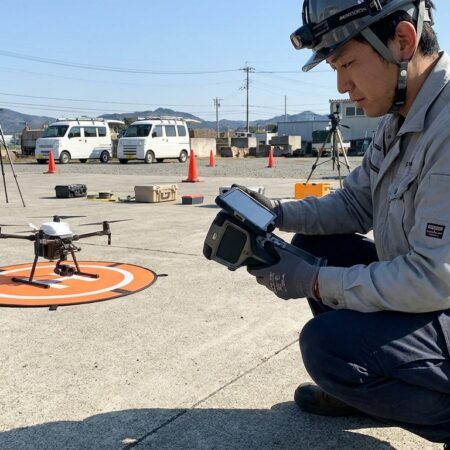
注目したいのは、ここでもRTK補正を使うには別途NTRIPサービスの契約が必要だという点です1。NTRIPは、補正情報をインターネット経由で受け取る仕組みで、この検証では日本GPSデータサービスのネットワークRTKが使われています1。GCP(地上基準点)を置かずRTKだけで取得した点群でも、水平のΔXY平均0.028m・RMS誤差0.034m、標高のΔZ平均0.012m・RMS誤差0.017mと、数cm級に収まる結果が出ています1。「手持ちだから精度は期待できない」という先入観を更新する数字ですが、その前提にあるのはやはり適切な測位補正の環境です。
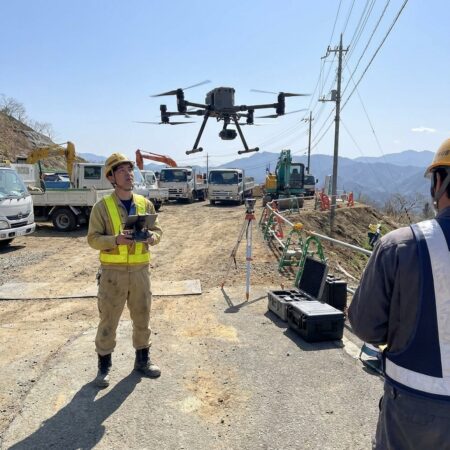
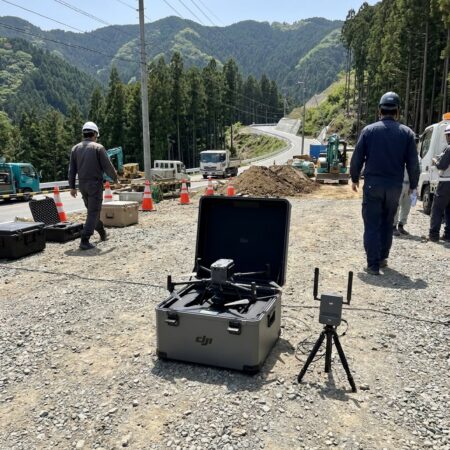
常設型ドローンポートの通信を拡張するデバイスでも事情は似ています。山間部の道路工事現場では、約1km離れた別工区が尾根に電波を遮られて通信途絶していましたが、拡張デバイスの設置でその先への通信拡張に成功しています2。ただし使用にあたっては初期設定が必要で、ネットワークRTKでの位置キャリブレーションが必須とされています2。機材のジャンルは違っても、「RTKで自分の立ち位置を正しく登録する」という一手が共通の関門になっているわけです。
現場で効く、キャリブレーションの実務ルール
では、具体的に何に気をつければいいのか。事例から読み取れる実務的なポイントを3つに整理します。
1. 設置位置を動かしたらやり直す
通信拡張デバイスの検証では、キャリブレーション完了後に本体を動かした場合は再校正が必要と明記されています2。位置校正は「その場所にある」ことを前提にした登録なので、三脚ごとずらす・置き直すといった何気ない動作でも基準が崩れます。「一度やったから大丈夫」ではなく、動かしたら合わせ直す、を習慣にしたいところです。
2. RTKアカウントは機器間でそろえる
同じ検証では、拡張デバイスの位置校正に使うネットワークRTKのアカウントは、ドローンポート本体の校正で使っているものと同一にするよう案内されています2。複数機器を併用する現場では、アカウントの食い違いが思わぬズレや設定トラブルの温床になります。導入時にアカウント管理を一本化しておくと、後の運用が楽になります。
3. 測位を乱す環境を事前に織り込む
RTKが正しく効いても、磁気干渉で機体の制御が乱れれば元も子もありません。交流2万Vという高電圧の架線に約4mまで接近した鉄道点検の実証では、磁気干渉によるエラーは発生せず安定飛行が確認されましたが、現場では別の機体が磁気干渉で制御できなかった例も聞かれたといいます3。測位の基準合わせと同時に、電波・磁気の環境を事前に把握しておくことが、安全な繰り返し運用の条件になります。
「設定できる人」が運用インフラを支える
こうした位置合わせや飛行計画は、自動化・遠隔化が進むほど逆に重要性を増します。愛媛県宇和島市では、本庁のドローンポートに加えて複数の支所へ常設型ポートを配備し、管理ソフトで一元管理しながら、通知をきっかけに自動で飛び始める仕組みの活用も視野に入れています4。こうした「平時から待機し、必要なときすぐ飛ぶ」体制は、裏側で飛行ルートや運用フローを整えておく人がいて初めて機能します。
同市では消防団のなかで一等無人航空機操縦士の資格取得者が増えており、人材面でも運用体制を強化しているといいます4。機体やポートを買えば自動で回る、わけではありません。RTKの基準合わせ、計画づくり、環境の見極めといった「設定できる人」の存在こそが、自動運用というインフラを静かに支えています。
まとめ
自動飛行も高精度測量も、スタート地点はいつも「位置の基準をどう合わせるか」です。RTKのキャリブレーション、NTRIP契約、アカウントの統一、磁気・電波環境の確認——どれも地味ですが、ここを外すと後工程のデータがまるごと信頼を失います。機材選びと同じ熱量で、設定と運用設計にも目を向けることをおすすめします。
こうした測位設定や安全な運用は、国家資格取得の学びとも地続きです。ドローンの国家資格取得をお考えの方は、西濃ドローンアカデミー(https://license.seino-drone.com?utm_source=blog&utm_medium=organic)の講座情報もぜひご覧ください。
情報リソース
- セキド(産業用ドローン)/ハンディ3Dスキャナー「XGRIDS Lixel K2」を実機検証|Lixel K1との違い・点群品質・RTK座標精度を検証 – セキド オンラインストア — 取得日: 2026-10-14
- セキド(産業用ドローン)/ドローンの通信途絶を解消するO4 グラウンドステーションの性能を山間部で現場検証。DJI Dock 3の活用範囲拡張を確認 – セキド オンラインストア — 取得日: 2026-10-14
- システムファイブ(DJI情報)/鉄道車両点検を自動化~常設型ドローンポート「DJI Dock 3」の活用~ — 取得日: 2026-10-14
- システムファイブ(DJI情報)/宇和島市の広域防災を支えるDJI Dock 3-常設型ドローンによる新たな災害対応モデル- — 取得日: 2026-10-14
西濃ドローンアカデミーの詳細はこちら
西濃ドローンアカデミー(無人航空機の国家資格講座)



この記事へのコメントはありません。