Lixel K2とは?K1との違いとRTK精度を実機検証から読む
測量や建設現場で使うハンディ型3Dスキャナーの新顔「Lixel K2」は、前モデルのK1から何が変わったのか。結論から言えば、変更点は主に4つ――「LiDARを15度傾けた」「正面カメラの追加」「RTK受信モジュールの標準搭載」「それでも約1.2kgの一体型」です1。そして実機検証では、RTKを使った点群の水平位置精度がRMS誤差で約3.4cmに収まる結果も示されています1。本記事では、この進化が「現場で歩きながら測る」実務にどう効くのかを、ドローン測量とあわせて使う視点で整理します。
ハンディ3Dスキャナーがドローン測量を補う理由
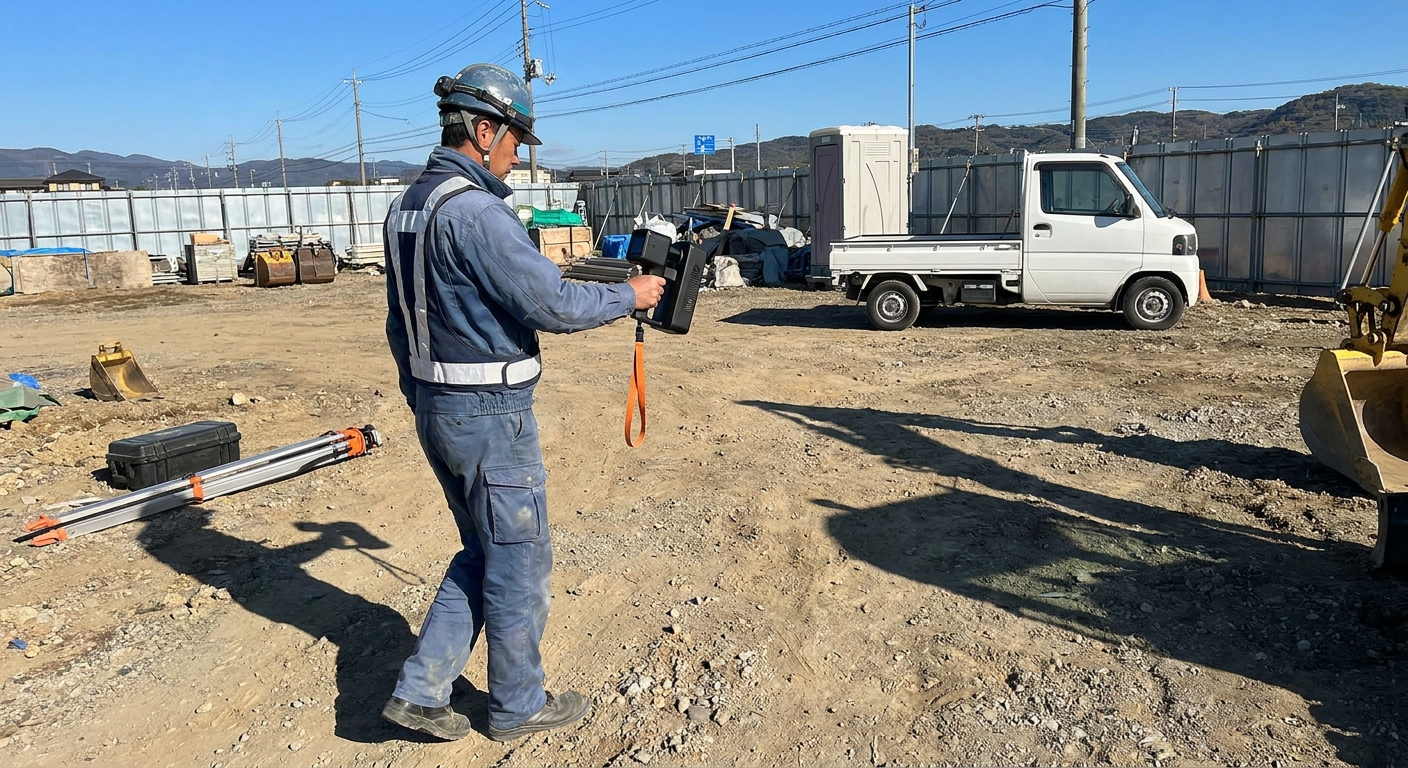
まず前提として、空撮ドローンとハンディ3Dスキャナーは競合ではなく、役割が分かれる道具だと考えると分かりやすいです。ドローンは上空から広い面を一気に測るのが得意な一方、橋の下や構造物の内側、屋内、樹木の下といった「空から見えない場所」は苦手です。そこを地上から歩いて補うのがハンディスキャナーの出番で、両者を組み合わせると現場全体の点群が埋まっていく、という関係になります。
この「歩いて測る」作業の質を左右するのが、実は機材そのものの性能だけでなく、計測者の持ち方や歩き方です。Lixel K2の改良点は、まさにこの「操作のしやすさ」を底上げするものに集中しています。
Lixel K2の主な進化点
LiDARを15度傾けたことで姿勢が楽になる
最も実務的な変更が、LiDAR(レーザーで距離を測るセンサー)そのものを15度傾けて搭載した点です1。従来のK1はLiDARが水平に付いていたため、足元の地面を取りたいときはスキャナー本体を意識して傾ける必要があり、場所や方向によっては向きを細かく直しながら歩く手間が生じていました1。
K2では最初から15度傾いているので、本体を普通に水平に持って歩くだけで地面から周囲までレーザーが当たりやすくなります1。歩きながら使う道具にとって「自然な姿勢で持てる」というのは、長時間の作業負担や、無意識の取りこぼし防止に直結する地味だが重要な改良だと感じます。
正面カメラの追加で色情報が取りやすくなった
2つ目はFront Camera(正面カメラ)の新搭載です1。K1では、色のついた画像を正確に取るために左右どちらかのカメラを計測方向へ向ける意識が必要でしたが、K2は進行方向へスキャナーを向けて歩くだけで正面の色情報を取得できるようになっています1。検証では、取得した点群のRGB(色)情報がK1よりはっきり確認でき、対象物を見分けやすくなったと報告されています1。
この正面カメラは、点群だけでなく3D Gaussian Splatting(3DGS)という、写真のように見やすい3D表現を作るための画像取得にも使われます1。点検報告や関係者への説明では「形だけでなく色が分かる」ことが理解のしやすさを大きく左右するので、現場目線でも効いてくる部分です。
RTKを標準搭載し、約1.2kgの一体型に
3つ目が、測位に関わる重要な変更であるRTKモジュールの標準搭載です1。RTKは衛星測位を補正してセンチ級の位置精度を得る仕組みで、K1では別売でしたが、K2では本体に組み込まれました1。しかもLiDARを15度傾けた構造のおかげで、通常の持ち方をしているときにRTKアンテナも適切な方向を向くよう設計されています1。
それでいて本体重量は約1.2kg、バッテリー駆動は約1.5時間1。歩き回って測る道具では重量が作業負担に直結するため、RTKを内蔵しても一体型で軽量に収めた点は、機材構成をシンプルにしたい現場にとって現実的な利点です1。
RTKの精度は現場で何cmに収まるのか
気になるのは「手で持って歩く機材で、どこまで精度が出るのか」でしょう。検証では、GCP(地上基準点)による補正を行わず、RTKだけで取得した点群の座標を評価しています1。結果は、水平方向でΔXY平均0.028m・RMS誤差0.034m、標高方向でΔZ平均0.012m・RMS誤差0.017mでした1。つまり、本検証の条件では位置情報を付けた点群を数センチ程度の差で取得できた、ということです1。
ただし注意したいのは、RTK補正を使うにはネットワークRTKを受けるためのNTRIPサービスの契約が別途必要な点です1。この検証では日本GPSデータサービスのネットワークRTKが使われています1。「RTK対応」と書かれていても、契約がなければ補正は効きません。これはスキャナーに限らず、ドローンの自動飛行でも共通する落とし穴です。たとえばDJI Dock 3の通信範囲を広げるO4グラウンドステーションでも、初期設定時にネットワークRTKのアカウントで位置校正を行う必要があるとされています2。測位の仕組みが同じである以上、「機材を買えば終わり」ではなく「測位の契約と設定までが導入」と捉えるのが安全です。
精度は「持ち方・歩き方」でも変わる
忘れてはいけないのが、ハンディスキャナーの点群品質は機材性能だけで決まらないという点です。検証でも、計測中にどう持つか・どの方向へ向けるかといった操作方法が取得データの品質に影響すると触れられています1。K2はLiDARの傾斜と正面カメラによって、この「意識しないといけない場面」を減らしたことが、K1との大きな違いだと整理できます1。
これは測量全般に通じる話です。たとえば鉄道車両の点検をドローンで行った事例では、RTKで同じ飛行ルートを再現し、1回目と2回目の撮影位置の誤差を最大でも10cm以内、標準偏差で約5cmに収めることで、同じ画角での比較を可能にしていました3。精度を「出す」だけでなく「再現する・揃える」ことが現場の価値になる、という点は、空でも地上でも変わりません。機材の進化は、その再現性を人の技量に頼りすぎずに確保しやすくする方向に進んでいると言えます。
まとめ
Lixel K2は、15度傾斜のLiDAR、正面カメラ、RTK標準搭載、約1.2kgの一体型という4点で、「自然に歩くだけで測りやすい」方向に磨かれたハンディ3Dスキャナーです1。RTKを使えば数センチ級の点群が得られる一方、その精度にはNTRIPの契約や計測時の持ち方といった運用面が関わります1。ドローンで空から面を測り、スキャナーで空から見えない部分を補う――この補完関係を意識すると、機材選びの軸が定まりやすくなるはずです。
測量や点検でドローンを本格的に活用したい方、そのための国家資格取得をお考えの方は、西濃ドローンアカデミー(https://license.seino-drone.com?utm_source=blog&utm_medium=organic)の講座情報もあわせてご覧ください。
情報リソース
- セキド(産業用ドローン)/ハンディ3Dスキャナー「XGRIDS Lixel K2」を実機検証|Lixel K1との違い・点群品質・RTK座標精度を検証 – セキド オンラインストア — 取得日: 2026-10-10
- セキド(産業用ドローン)/ドローンの通信途絶を解消するO4 グラウンドステーションの性能を山間部で現場検証。DJI Dock 3の活用範囲拡張を確認 – セキド オンラインストア — 取得日: 2026-10-10
- システムファイブ(DJI情報)/鉄道車両点検を自動化~常設型ドローンポート「DJI Dock 3」の活用~ — 取得日: 2026-10-10
西濃ドローンアカデミーの詳細はこちら
西濃ドローンアカデミー(無人航空機の国家資格講座)


この記事へのコメントはありません。